四元数与旋转矩阵
QuaternionMathpixPi-hole在计算物体旋转时,如相机标定中的旋转矩阵R,通常都是以三维矩阵表示,三个自由度分别是绕三个坐标轴的旋转角度,但在Unity中,或者像colmap中,都是以四元数(Quaternion)来表示三维旋转的。实际上是复平面向量与实数域矩阵的一个转换关系,这里推导一下。
二维情况
一维数轴上的复数对应于一个二维实数空间,比如一个二维空间坐标为 的复数表示为 。
给定两个复数 , , 其乘积可以表示为:
$$ z1z2 = (a+bi)(c+di) = (ac-bd)+(ad+bc)i $$ 对于向量,与的乘积可以表示为矩阵形式,即: $$ \begin{bmatrix} a & -b \\ b & a \\ \end{bmatrix} \cdot z2 $$ 如果将也看做一个变换表示成矩阵形式,则 $$ z1z2 = \begin{bmatrix} a & -b \\ b & a \\ \end{bmatrix} \cdot \begin{bmatrix} c & -d \\ d & a \\ \end{bmatrix} $$
此时满足交换律。
二维旋转
设向量模长为1,即,则, 则对一个向量,其乘积为,
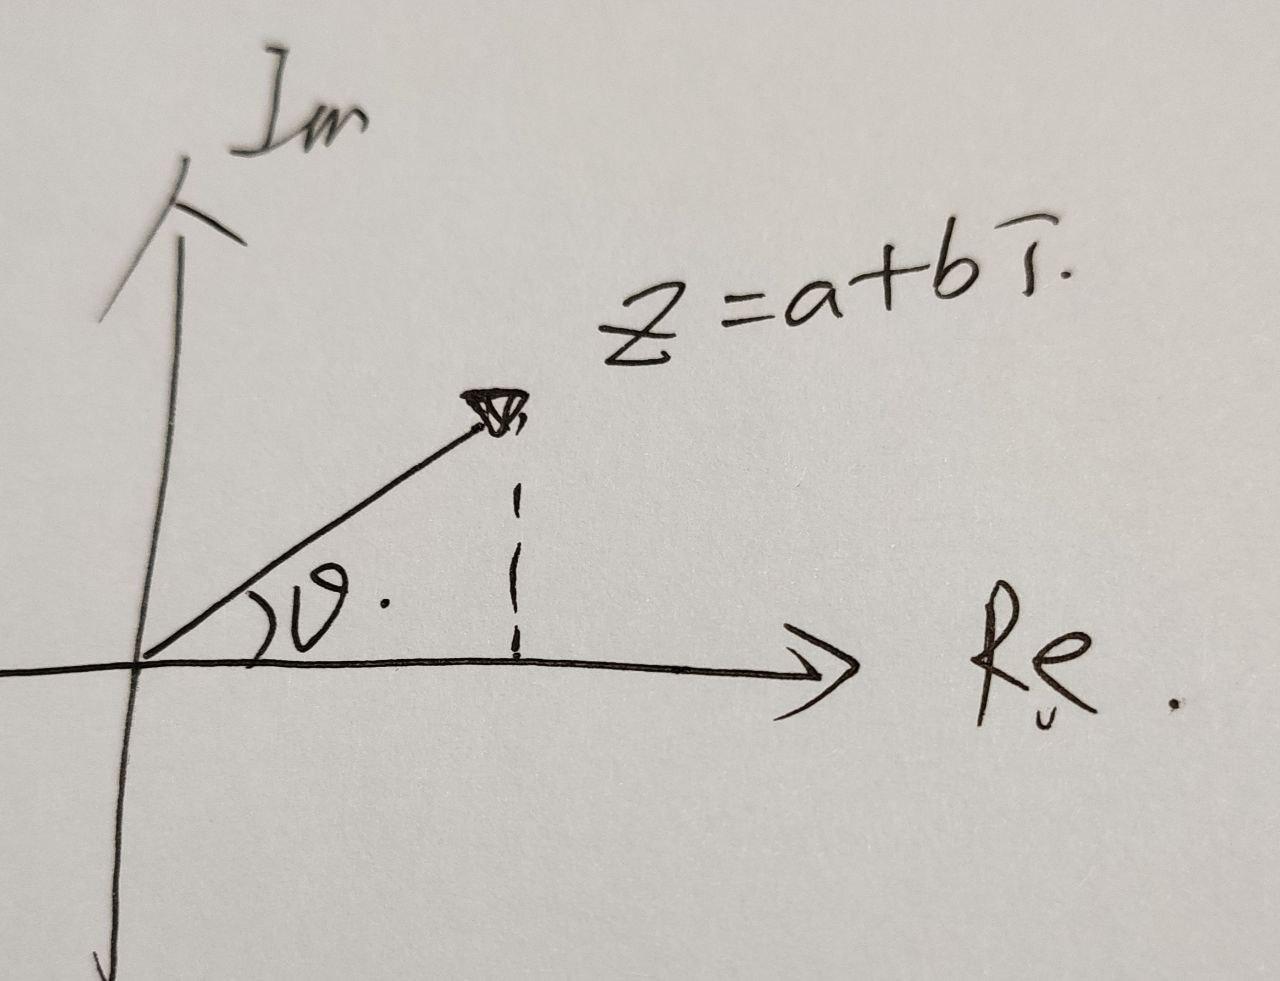
设向量的模为r,则$\vec{v}\cdot \vec{z} = r(cos\theta_1cos\theta_2 -sin\theta_1sin\theta_2)+r(cos\theta_1sin\theta_1 + sin\theta_1cos\theta_2)i = rcos(\theta_1 +\theta_2) +rsin(\theta_1 + \theta_2) i $ 可以看出,一个单位的二维向量,或一维复数,可以表示成一个旋转变换,即逆时针旋转角。
所以二维的旋转矩阵可以很直观的求得:
$$ \begin{bmatrix} cos\theta & -sin\theta \\ sin\theta & cos\theta \\ \end{bmatrix} $$
极坐标形式
其实将复数表示成极坐标形式,欧拉公式将三角函数和复平面关联起来,于是可以很直接的将$ e^{i\theta} = cos\theta + isin\theta$ e^{i\theta_1} * e^{i\theta_2} = e^{i(\theta_1 + \theta_2)}$$
三维情况
先看向量的旋转: 将向量绕旋转轴旋转角。
将分解成两个正交向量的和,分别是平行于和垂直于的向量,记为和,平行的向量旋转不变,因此只需要考虑垂直向量即可。
对于,其实就是在上的正交投影,因此有,设为单位向量,则可以表示为。 所以,$$ 因为和垂直,所以旋转可以转化成二维平面的旋转,构造一个向量,如图所示, 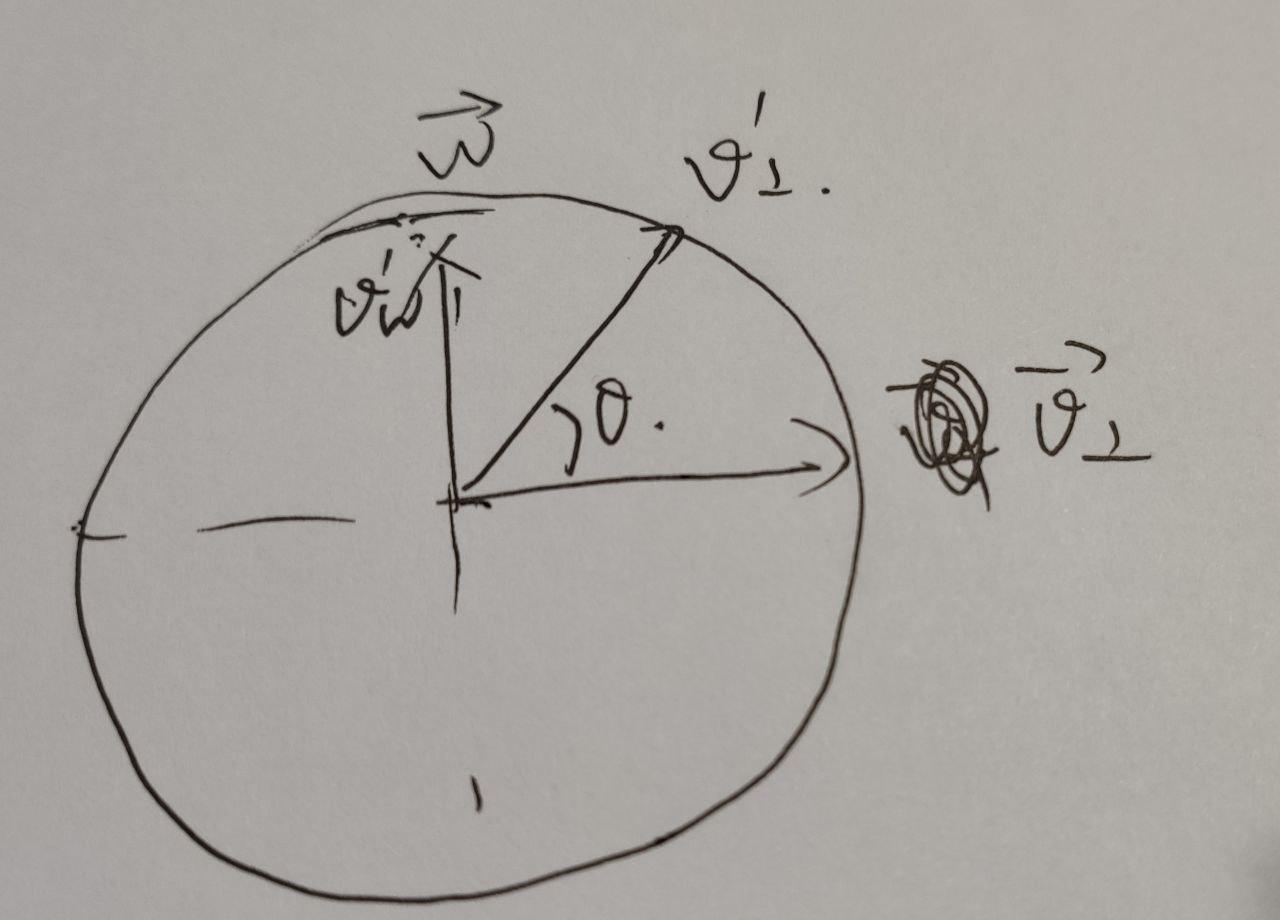
所以旋转后的向量为$$ 最后旋转后的向量为 $$ \begin{aligned} \vec{v}^\prime & = \vec{v_{||}} + \vec{v_\bot}^\prime \\ & = \vec{v_{||}} + \vec{v_\bot}cos\theta + \vec{u} \times \vec{v_\bot} sin\theta \\ & = (\vec{u}\cdot \vec{v})\vec{u} + \vec{v_\bot}cos\theta + \vec{u} \times \vec{v_\bot} sin\theta \\ & = (\vec{u}\cdot \vec{v})\vec{u} + (\vec{v} - (\vec{u}\cdot \vec{v})\vec{u} )cos\theta + \vec{u} \times (\vec{v} - (\vec{u}\cdot \vec{v})\vec{u}) sin\theta \\ & = \vec{v}cos\theta +(1-cos\theta)(\vec{u}\cdot \vec{v})\vec{u} +(\vec{u}\times \vec{v}))sin\theta \end{aligned}$$
四元数
四元数可以看做一个四元向量,或是有三个虚部的复数,如,也可以写成矩阵形式, $$\vec{q} = \begin{bmatrix} a \\ b \\ c \\ d \\ \end{bmatrix} $$
如三维坐标轴的顺序,复数相乘有, $$ij =k \\ jk =i \\ ki =j$$ 令, 则左乘可以为 $$ \begin{aligned} q1q2 & = ae + a f i + agj + ahk + \\ & bei − b f + bgk − bhj + \\ & cej − c f k − cg + chi + \\ & dek + d f j − dgi − dh \\ & = ( ae − b f − cg − dh )+ \\ & ( be + a f − dg + ch ) i \\ & ( ce + d f + ag − bh ) j \\ & ( de − c f + bg + ah ) k \end{aligned} $$
矩阵形式可以写成, $$q1q2 = \begin{bmatrix} a & -b & -c & -d \\ b & a & -d & c \\ c & d & a & -b \\ d & -c & b & a \end{bmatrix} \begin{bmatrix} e \\ f \\ g \\ h \\ \end{bmatrix} $$ 四元数向量不满足交换律,右乘会有一些区别。
Graßmann积
将四元数的虚部表示成一个向量,即$ q1 = [a,\vec{v}]q2 = [e, \vec{u}]\vec{v} = bi+cj+dk\vec{u} = fi+gj+hk$。
则左乘可以化简成 $$ 这个结果也被称为 Graßmann 积。 这样,当a和e为零时,两者乘积可以写成, $$ q1q2 = [− \vec{v} \cdot \vec{u}, \vec{v} \times \vec{u} ]$$ 同纯虚数的说法,这时q1和q2叫纯四元数。
共轭性质
与二元虚数类似,四元数的共轭也是将虚部方向取反,即 ,则
实部平方与虚部平方和,即该向量的模的平方,最后虚部为零,所以
由于q与其共轭的积最后是个标量,为其模长,所以该乘法是满足交换律的。即。 这样, $$ q^*q = |q|^2 \\ \frac{q^*}{|q|^2}q =1 $$ 则可以发现 满足,即为该四元数的逆。
而单位四元数的逆即为其共轭四元数。
三维旋转
旋转轴不妨设为单位向量,与之前的旋转类似, $$ \vec{v'} = \vec{v'_{||}} +\vec{v'_\bot} = \vec{v_{||}} +\vec{v'_\bot} $$ 之前计算过正交与旋转轴的向量旋转得到的结果,$$ 设u,v都是纯四元数,即,,两个纯四元数的Graßmann积为$$uv_\bot = [− \vec{v_\bot} \cdot \vec{u}, \vec{v_\bot} \times \vec{u} ] = [ 0, \vec{v_\bot} \times \vec{u} ] = \vec{v_\bot} \times \vec{u} $$ 也是一个纯四元数。
所以, $$ \begin{aligned} v'_\bot & = v_\bot cos\theta + (u v_\bot)sin\theta \\ & = (cos\theta + usin\theta)v_\bot \end{aligned} $$ 令四元数,则$ v'_\bot = qv_\bot$ 所以对于垂直于旋转轴的向量,旋转角度之后的向量可以用四元数的乘法来获得, 用向量表示为 由于是单位向量,所以$$||q|| = cos^2\theta + ||\vec{u}||^2 sin^2\theta =1 $$ 同样的表示方式,几何上表示旋转两次,因此有$qqv_\bot = (cos2\theta + usin2\theta)v_\bot $ 所以最后旋转之后的四元数, $$\begin{aligned} v' & = v'_{||} + v'_\bot \\ & = v_{||} + qv_\bot \\ & = pp^{-1}v_{||} + ppv_\bot \\ & = pp^*v_{||} + ppv_\bot \end{aligned} $$ 其中,,是旋转半角的单位向量,因此。
交换性质: 由之前的Graßmann积,上式中,将q写成向量形式, $$ \begin{aligned} qv_{||} & = [\alpha, \beta \vec{u}] \cdot [0,\vec{v}_{||}] \\ & = [-\beta \vec{u} \cdot \vec{v}_{||} , \alpha \vec{v}_{||} + \beta \vec{u} \times \vec{v}_{||}] \\ & = [-\beta \vec{u} \cdot \vec{v}_{||} , \alpha \vec{v}_{||}] \\ \end{aligned} $$ 右乘, $$ \begin{aligned} v_{||}q & = [0,\vec{v}_{||}] \cdot [\alpha, \beta \vec{u}] \cdot \\ & = [-\beta \vec{u} \cdot \vec{v}_{||} , \alpha \vec{v} +\vec{u} \times \vec{v}_{||}] \\ & = [-\beta \vec{u} \cdot \vec{v}_{||} , \alpha \vec{v} ] \\ & = qv_{||} \end{aligned} $$
再看垂直部分, $$ \begin{aligned} qv_\bot & = [\alpha, \beta \vec{u}] \cdot [0,\vec{v}_{}] \\ & = [-\beta \vec{u} \cdot \vec{v}_\bot , \alpha \vec{v}_\bot + \beta \vec{u} \times \vec{v}_\bot] \\ & = [0, \alpha \vec{v}_\bot + \beta \vec{u} \times \vec{v}_\bot] \\ \end{aligned} $$
右乘共轭, $$ \begin{aligned} v_\bot q^* & = [0,\vec{v}_\bot] \cdot [\alpha, -\beta \vec{u}] \cdot \\ & = [-\beta \vec{u} \cdot \vec{v}_\bot , \alpha \vec{v}_\bot + \beta \vec{u} \times \vec{v}_\bot] \\ & = [0, \alpha \vec{v}_\bot + \beta \vec{u} \times \vec{v}_\bot] \\ & = qv_\bot \end{aligned} $$
所以旋转之后的结果可以化简为 $$\begin{aligned} v' & = pp^*v_{||} + ppv_\bot \\ & = pv_{||}p^* + pv_\bot p^* \\ & = p(v_{||} + v_\bot) p^* \\ & = pvp^* \end{aligned} $$
实际上,从计算过程可以看出,对于平行分量,乘,实际上是没有变化,对于垂直分量,乘,旋转了角度。因此可以用旋转半角的四元数乘法来表示绕单位向量的旋转。
矩阵形式
单位向量,以通用四元数方式表示为 其中 写成矩阵形式,之前说了四元数的矩阵形式左乘和右乘有点区别,左乘矩阵为 $$L= \begin{bmatrix} a & -b & -c & -d \\ b & a & -d & c \\ c & d & a & -b \\ d & -c & b & a \end{bmatrix} $$
右乘的矩阵等同于左乘矩阵 $$R = \begin{bmatrix} a & -b & -c & -d \\ b & a & -d & -c \\ c & -d & a & b \\ d & c & -b & a \end{bmatrix} $$
所以有,
矩阵最外圈不会有任何影响,所以可以得出向量绕单位向量旋转轴旋转的三维矩阵变换,即
其中。